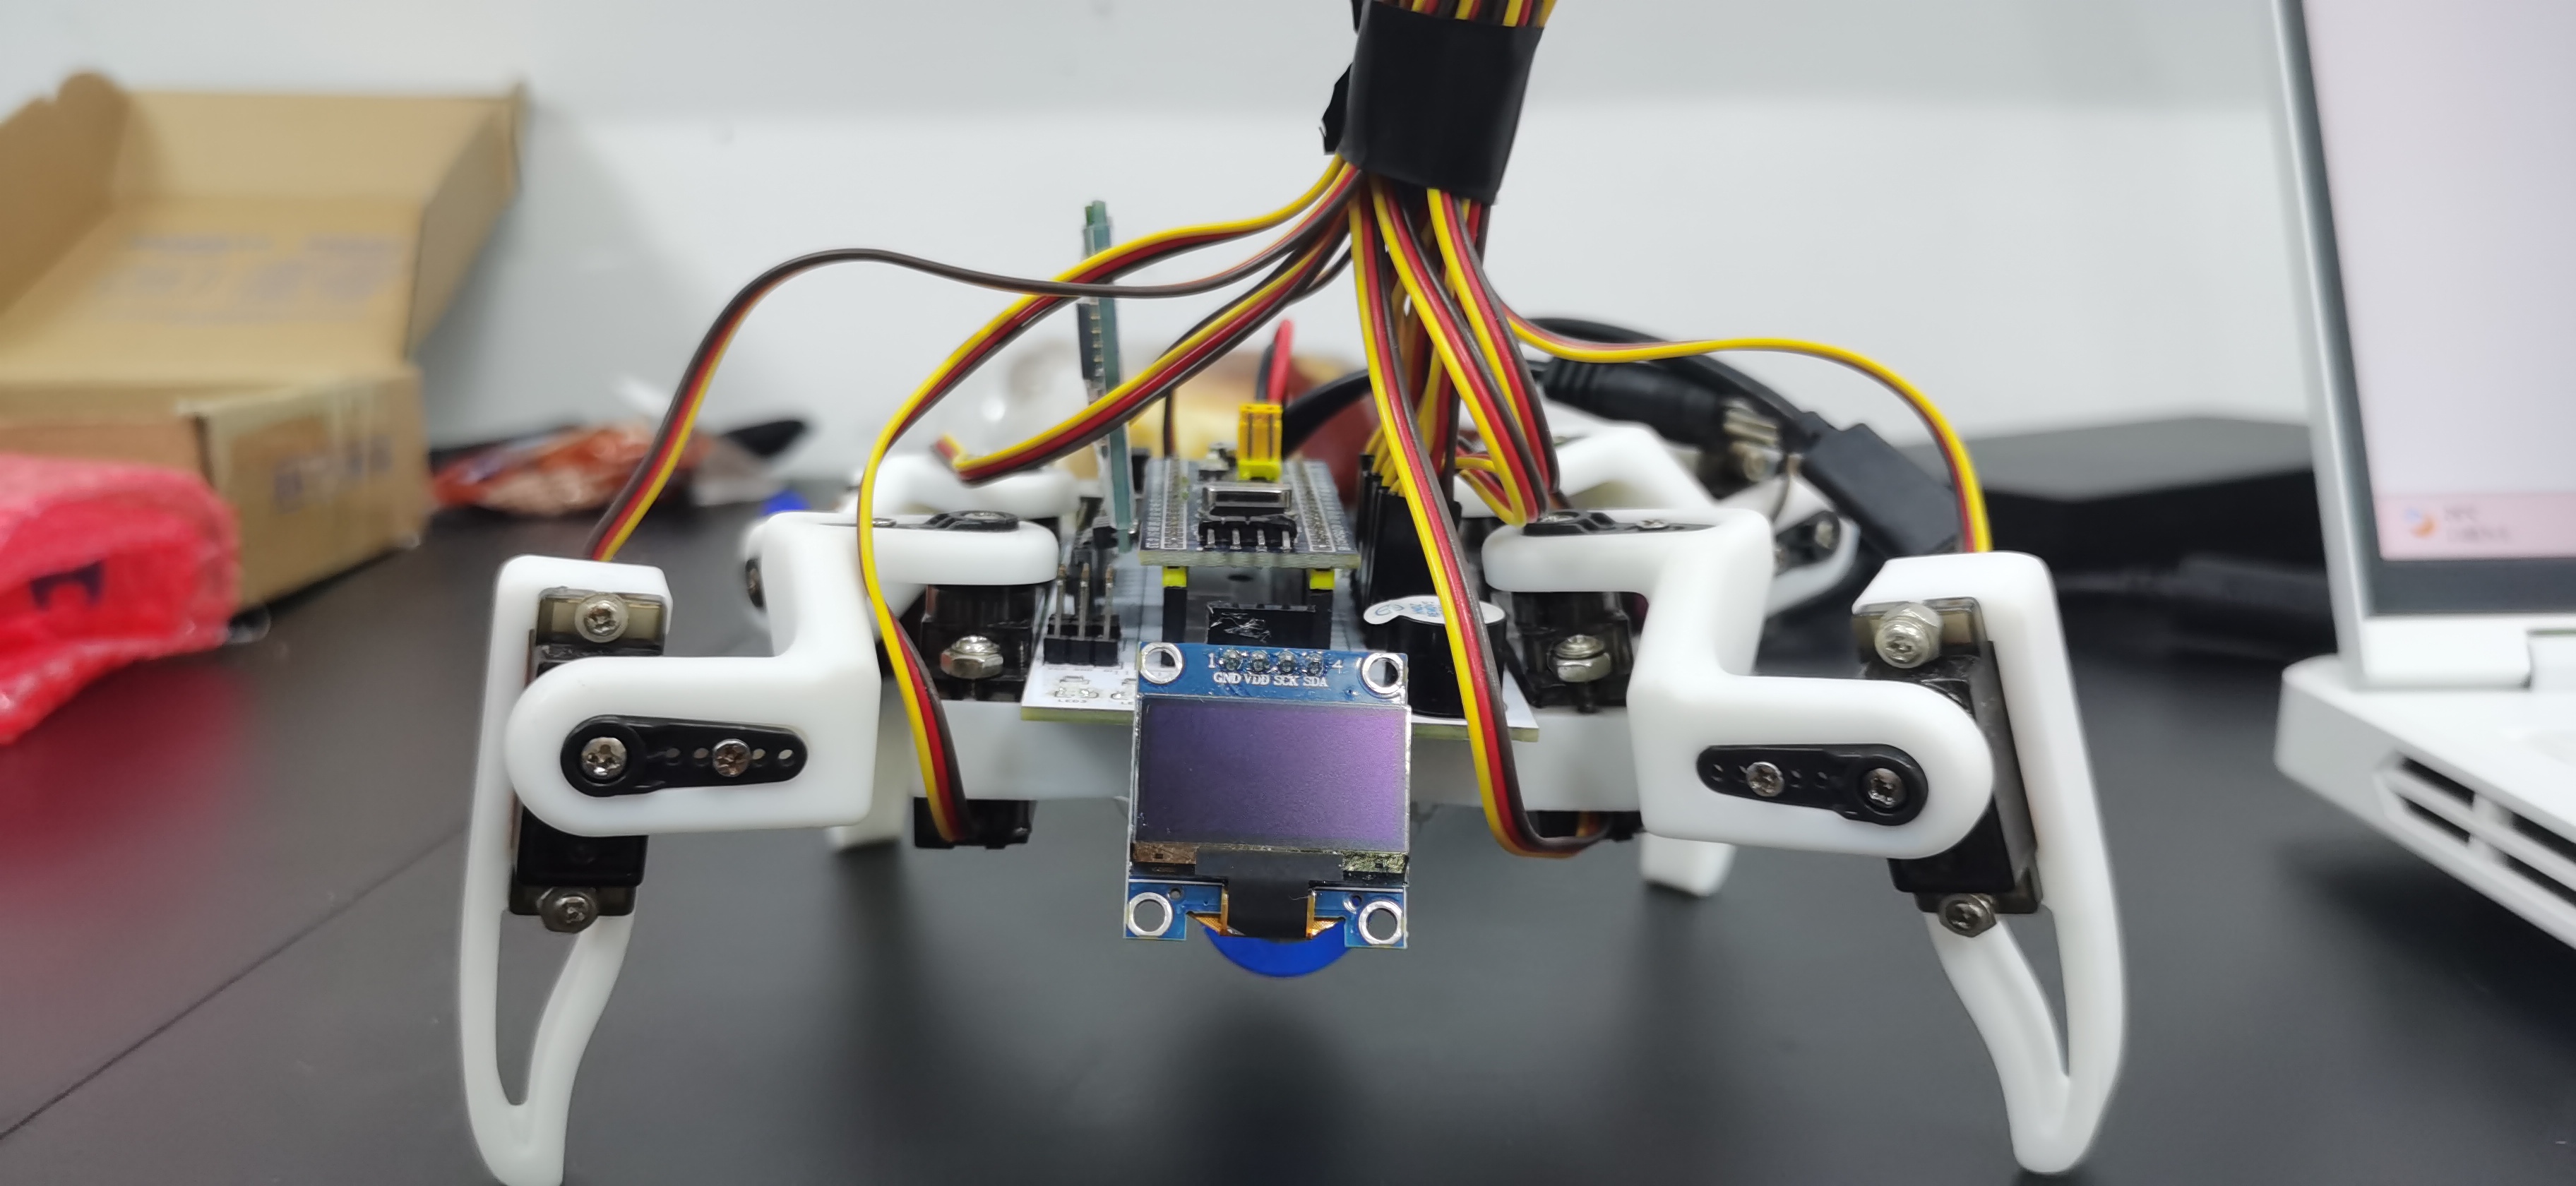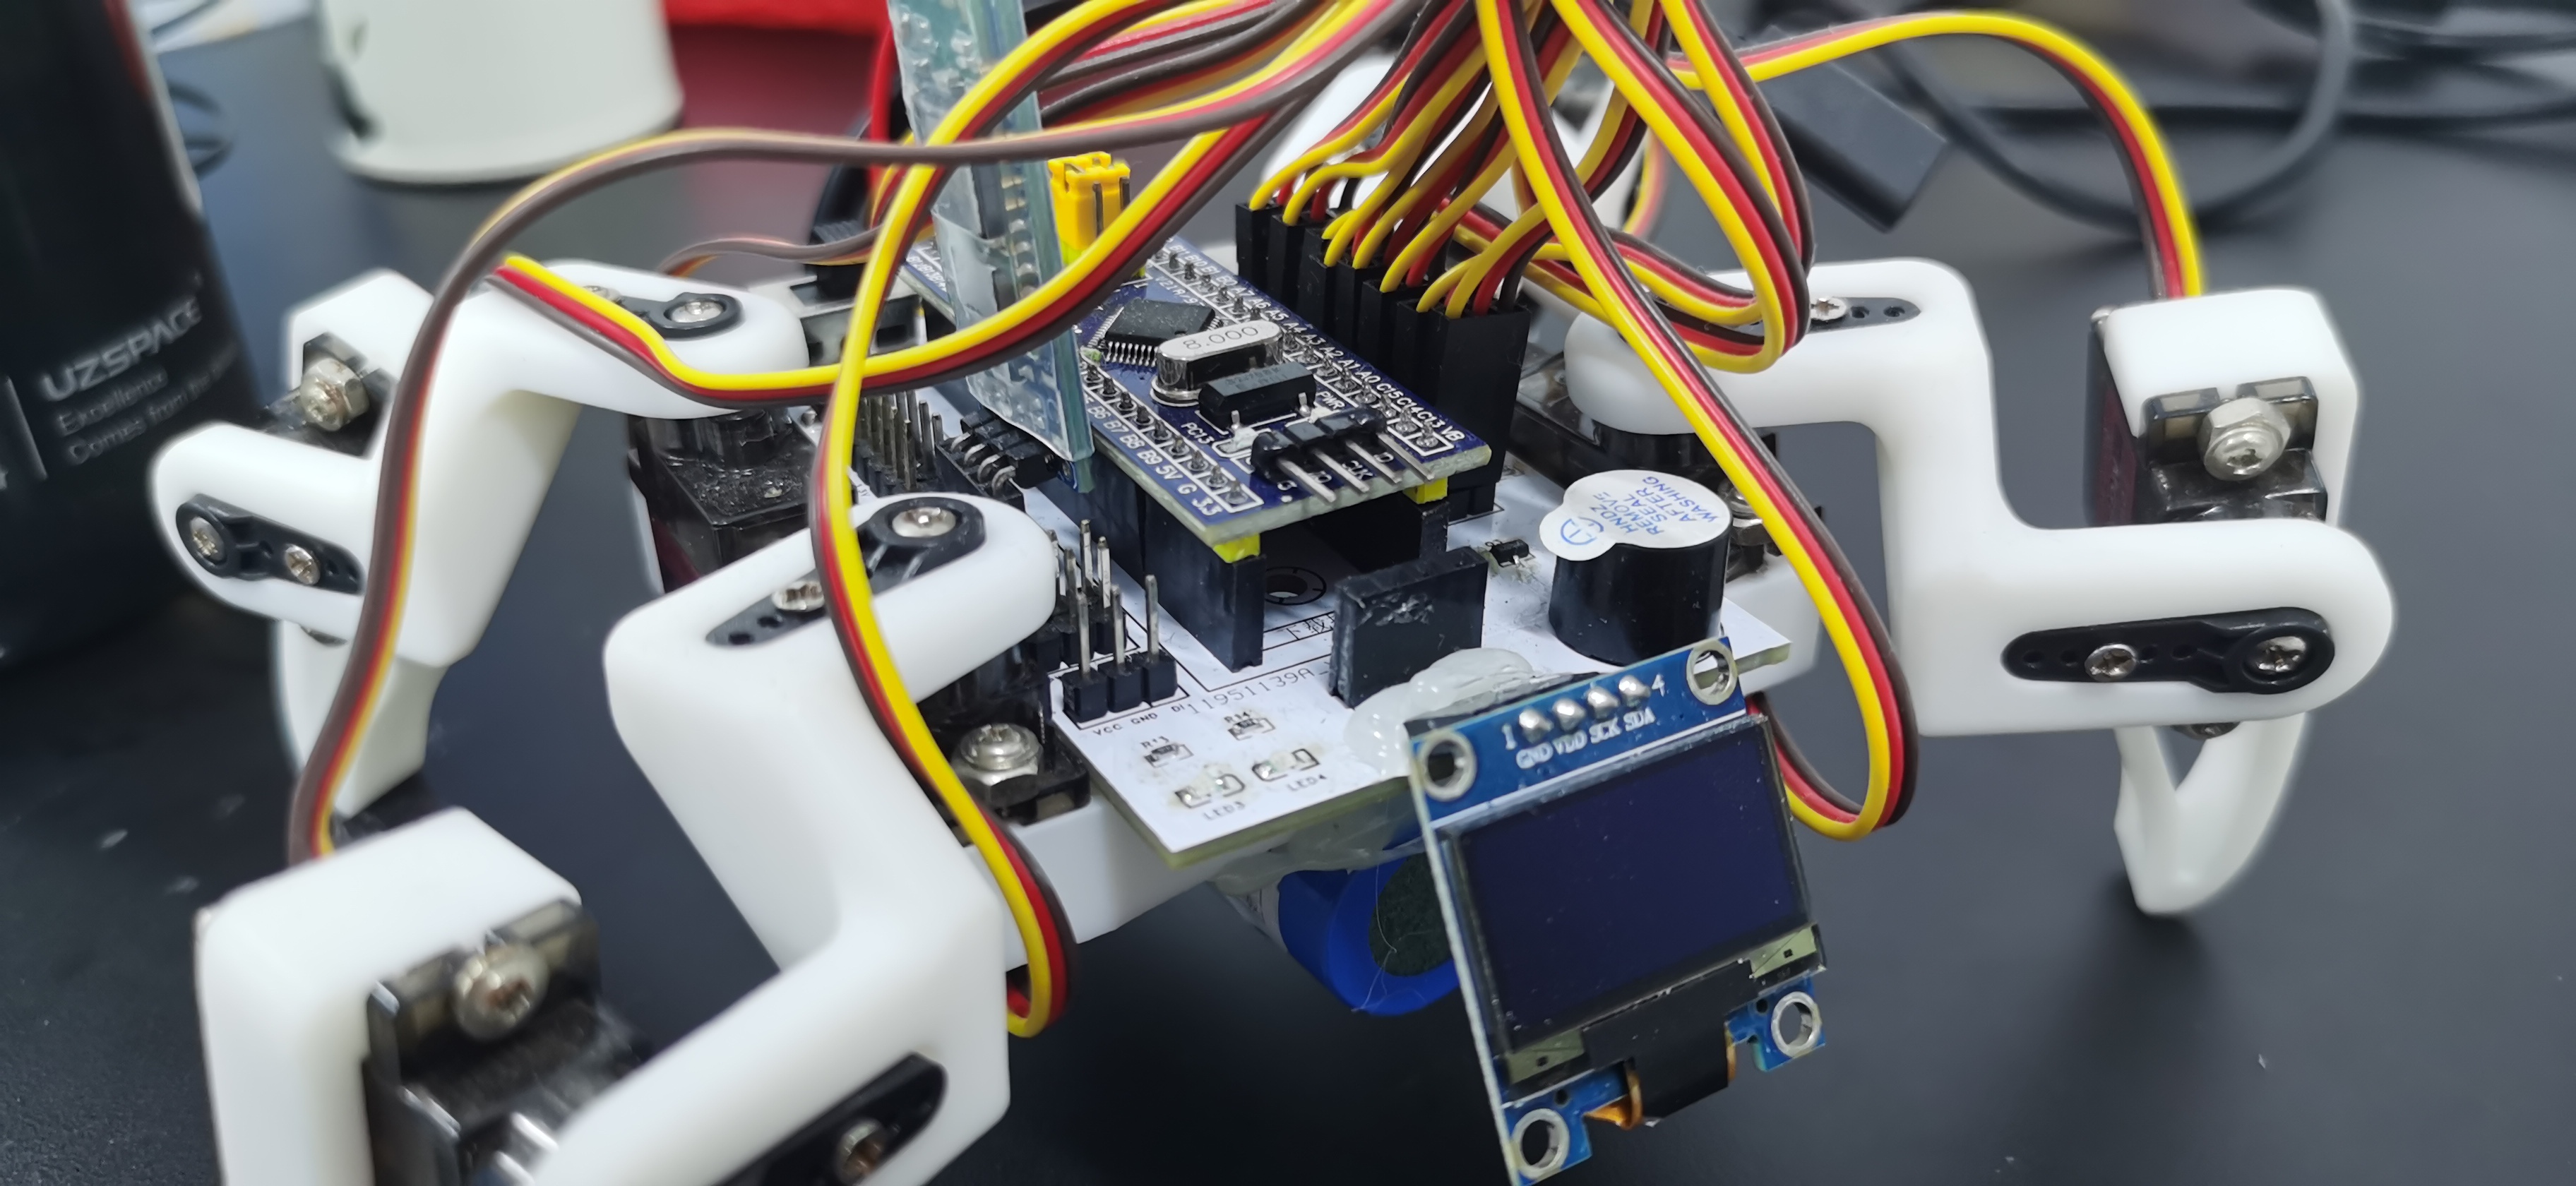
项目背景与分工合作
本项目的核心硬件基于开源架构,主体部分采用 3D 打印技术成型。在团队协作中,由好友许同学攻克了极具挑战的电路板焊接工作,而我则借助 Claude Code CLI (Claude Opus 4.8) 进行反复的程序调试、动作编写与系统统筹优化。
软件开发与控制优化
步态与动作重构: 针对原版步态,利用大模型辅助优化算法,最终实现了丝滑、灵敏的步调表现,并成功编写出多种复杂动作。
通信系统升级: 原开源项目采用 HC05 蓝牙主从配置搭建实体遥控器,但在实际测试中发现该方案通信稳定性较差且系统臃肿。为此,我将其果断替换为“HC06 模块 + 手机蓝牙 APP”的控制方案,使通信效果得到了质的飞跃。
系统鲁棒性强化: 针对底层的串行通讯协议以及摇杆/控制死区等问题进行了专项除错与优化,极大减少了系统的误操作与断联风险。
硬件组装与攻坚纪实
硬件的落地过程充满挑战。在电路板制作阶段,焊接难度极高,我们前后共消耗了约 7 块 PCB 板,最终仅成功产出 1 块。在机械腿的组装过程中,我们也遇到了自攻螺丝过度拧入、螺帽过小导致无法有效固定舵机等结构性问题。通过灵活加装垫片、更换大口径螺丝等补救措施,最终顺利克服了这些机械安装难题,完成了机器人的最终组装。