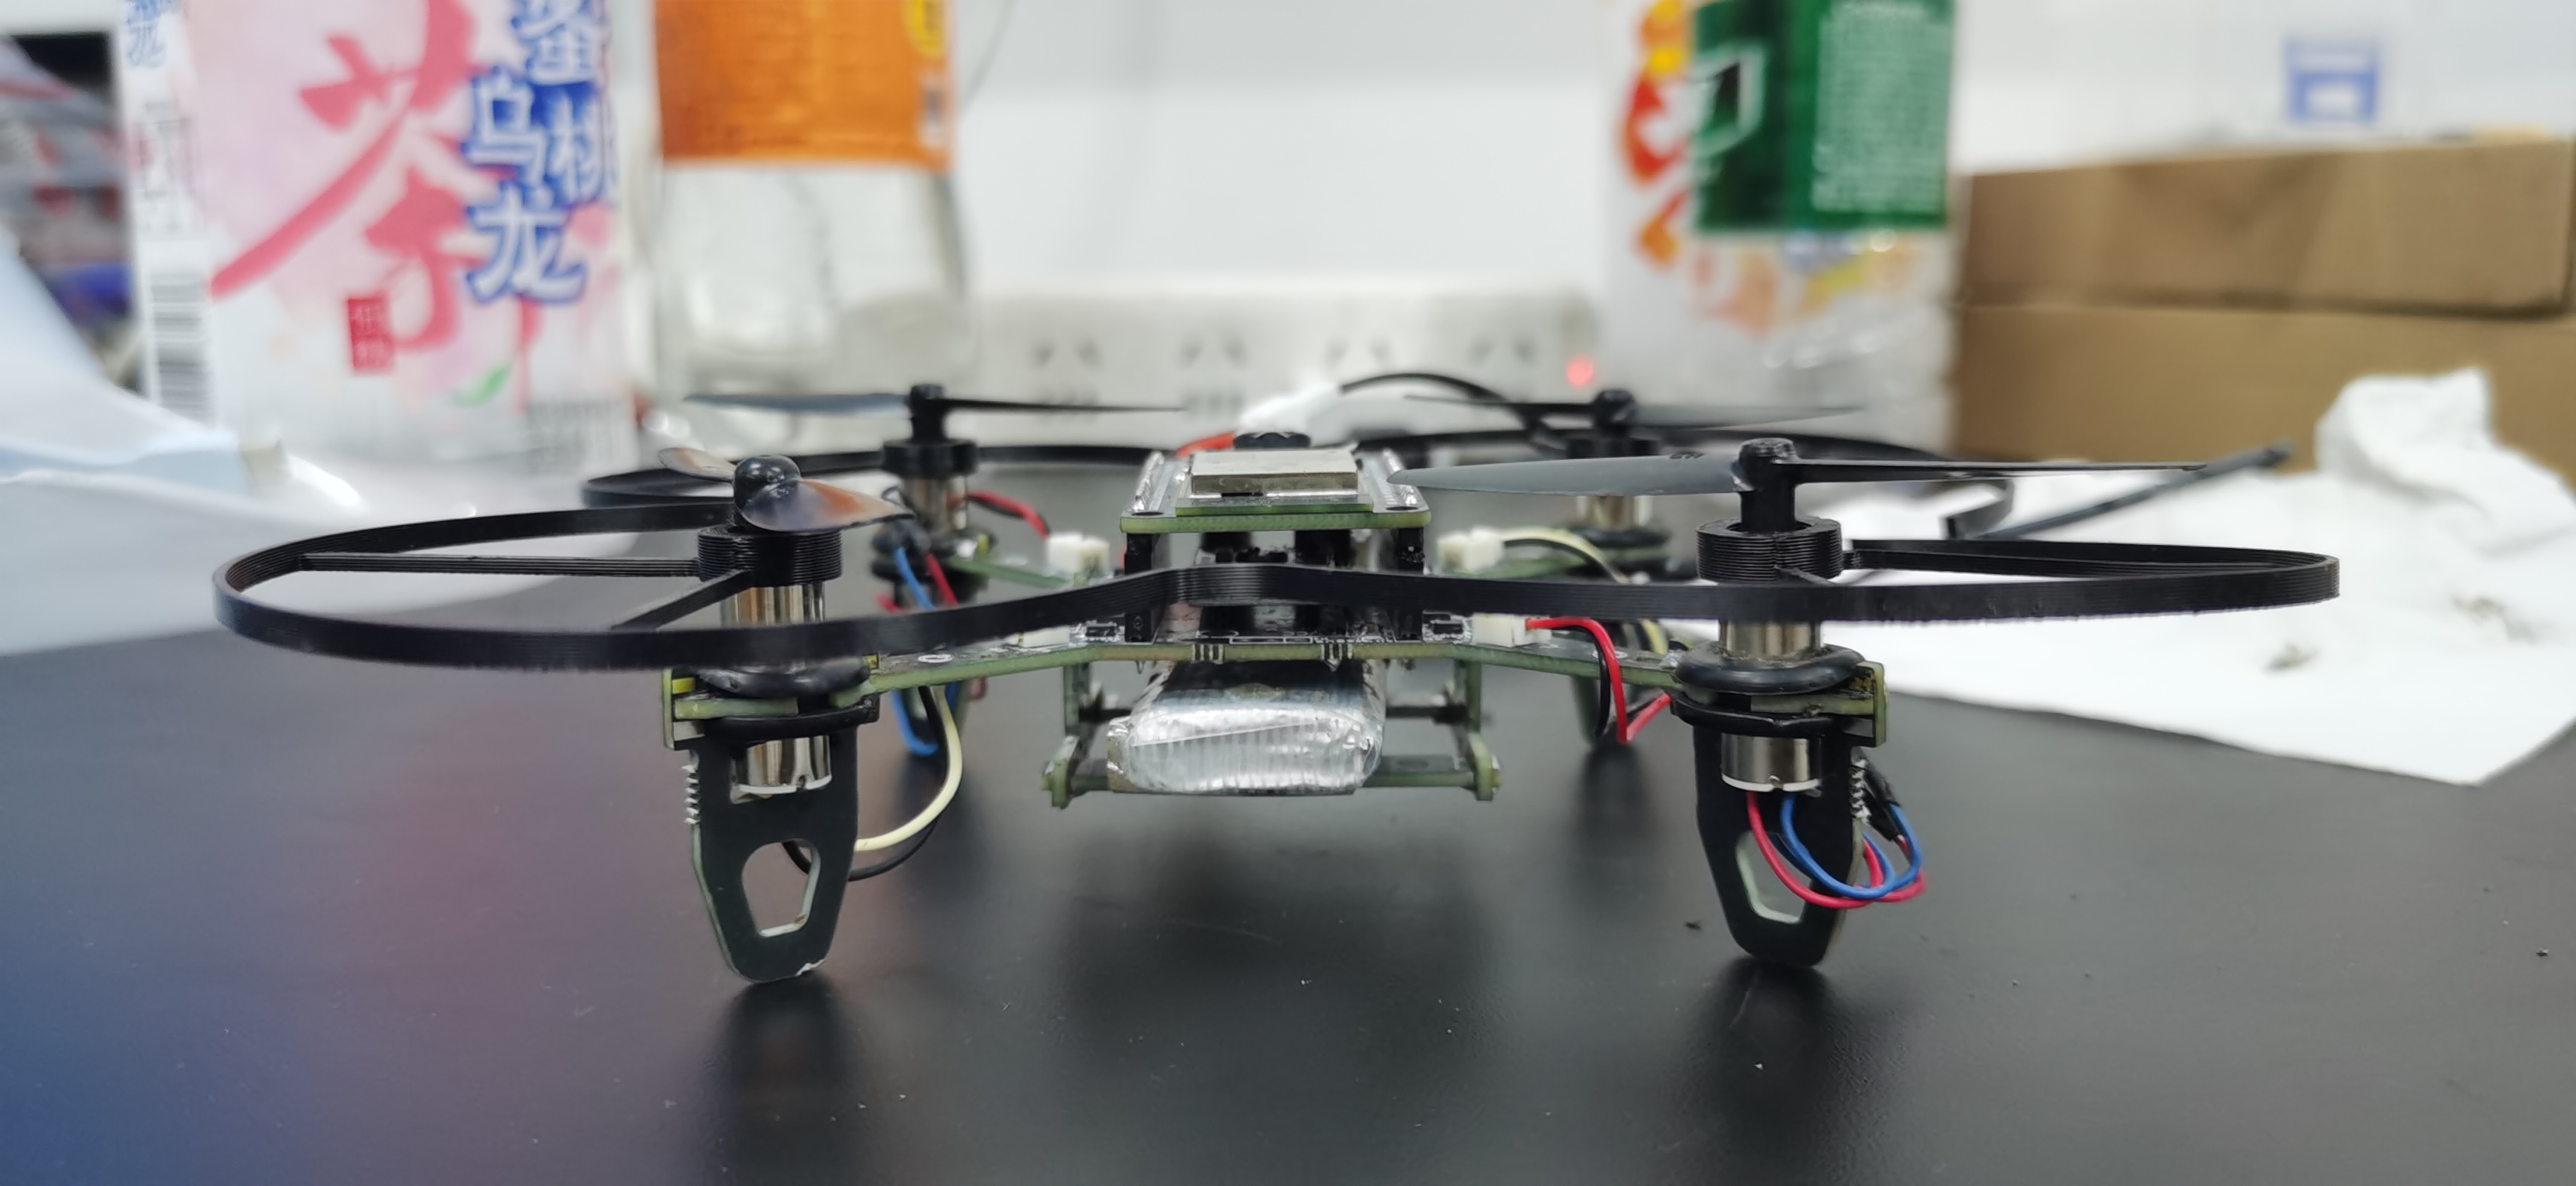
一、 硬件架构与高效组装策略
主控与动力设计: 采用 ESP32 作为核心主控板,搭配 4 个空心杯有刷电机作为动力源。对角线电机采用不同转向接线,并搭配反向旋翼,在产生平稳上升动力的同时完美抵消了电机扭矩。
简化焊接流: 为避开繁琐耗时的基础电子元件焊接,本项目直接下单采用了 SMT 贴片后的成品 PCB 板。全机仅需手工焊接机架架构与陀螺仪等核心传感器,大幅提升了开发效率。
硬件微调: 将原版扇叶更换为尺寸更小的桨叶,进一步提升了整机的物理飞行稳定性。
二、 软件升级与交互优化
可视化调参 UI: 原版项目的系统调试和参数配置高度依赖电脑端的调试窗口和代码修改。本次升级在手机端 APP 中专门加入了设置功能,提供了一个可调节各项增益参数的 UI 界面,用户通过简单滑动即可一键完成参数微调。
新增“缓降模式”: 原版无人机在松开油门后会直接垂直下坠,需要飞手提前再次推油门对冲,操作门槛高且体验差。改进版在代码中加入了缓降逻辑,松开油门后飞机会自动保持一定动力,实现平滑下降。
核心算法增强: 对底层飞行控制算法进行了深度优化,显著提高了系统的抗干扰能力和整体鲁棒性。
三、 现存不足与后续迭代计划
由于目前整机仅配备了陀螺仪这一单一传感器,缺乏高度反馈,“缓降模式”的实际飞行体验并未完全达到预期,无法形成完美的闭环控制。后续计划引入气压计或光流等其他传感器进行融合,以彻底解决平稳下落的闭环问题。